Disainitud Soomes, aastatepikkuse purjetamiskogemuse põhjal
Nutikas juhtimissüsteem, mis hoiab paadi täpselt kursil. Põhineb kaasaegsel GNSS- ja sensorite ühendamise tehnoloogial.
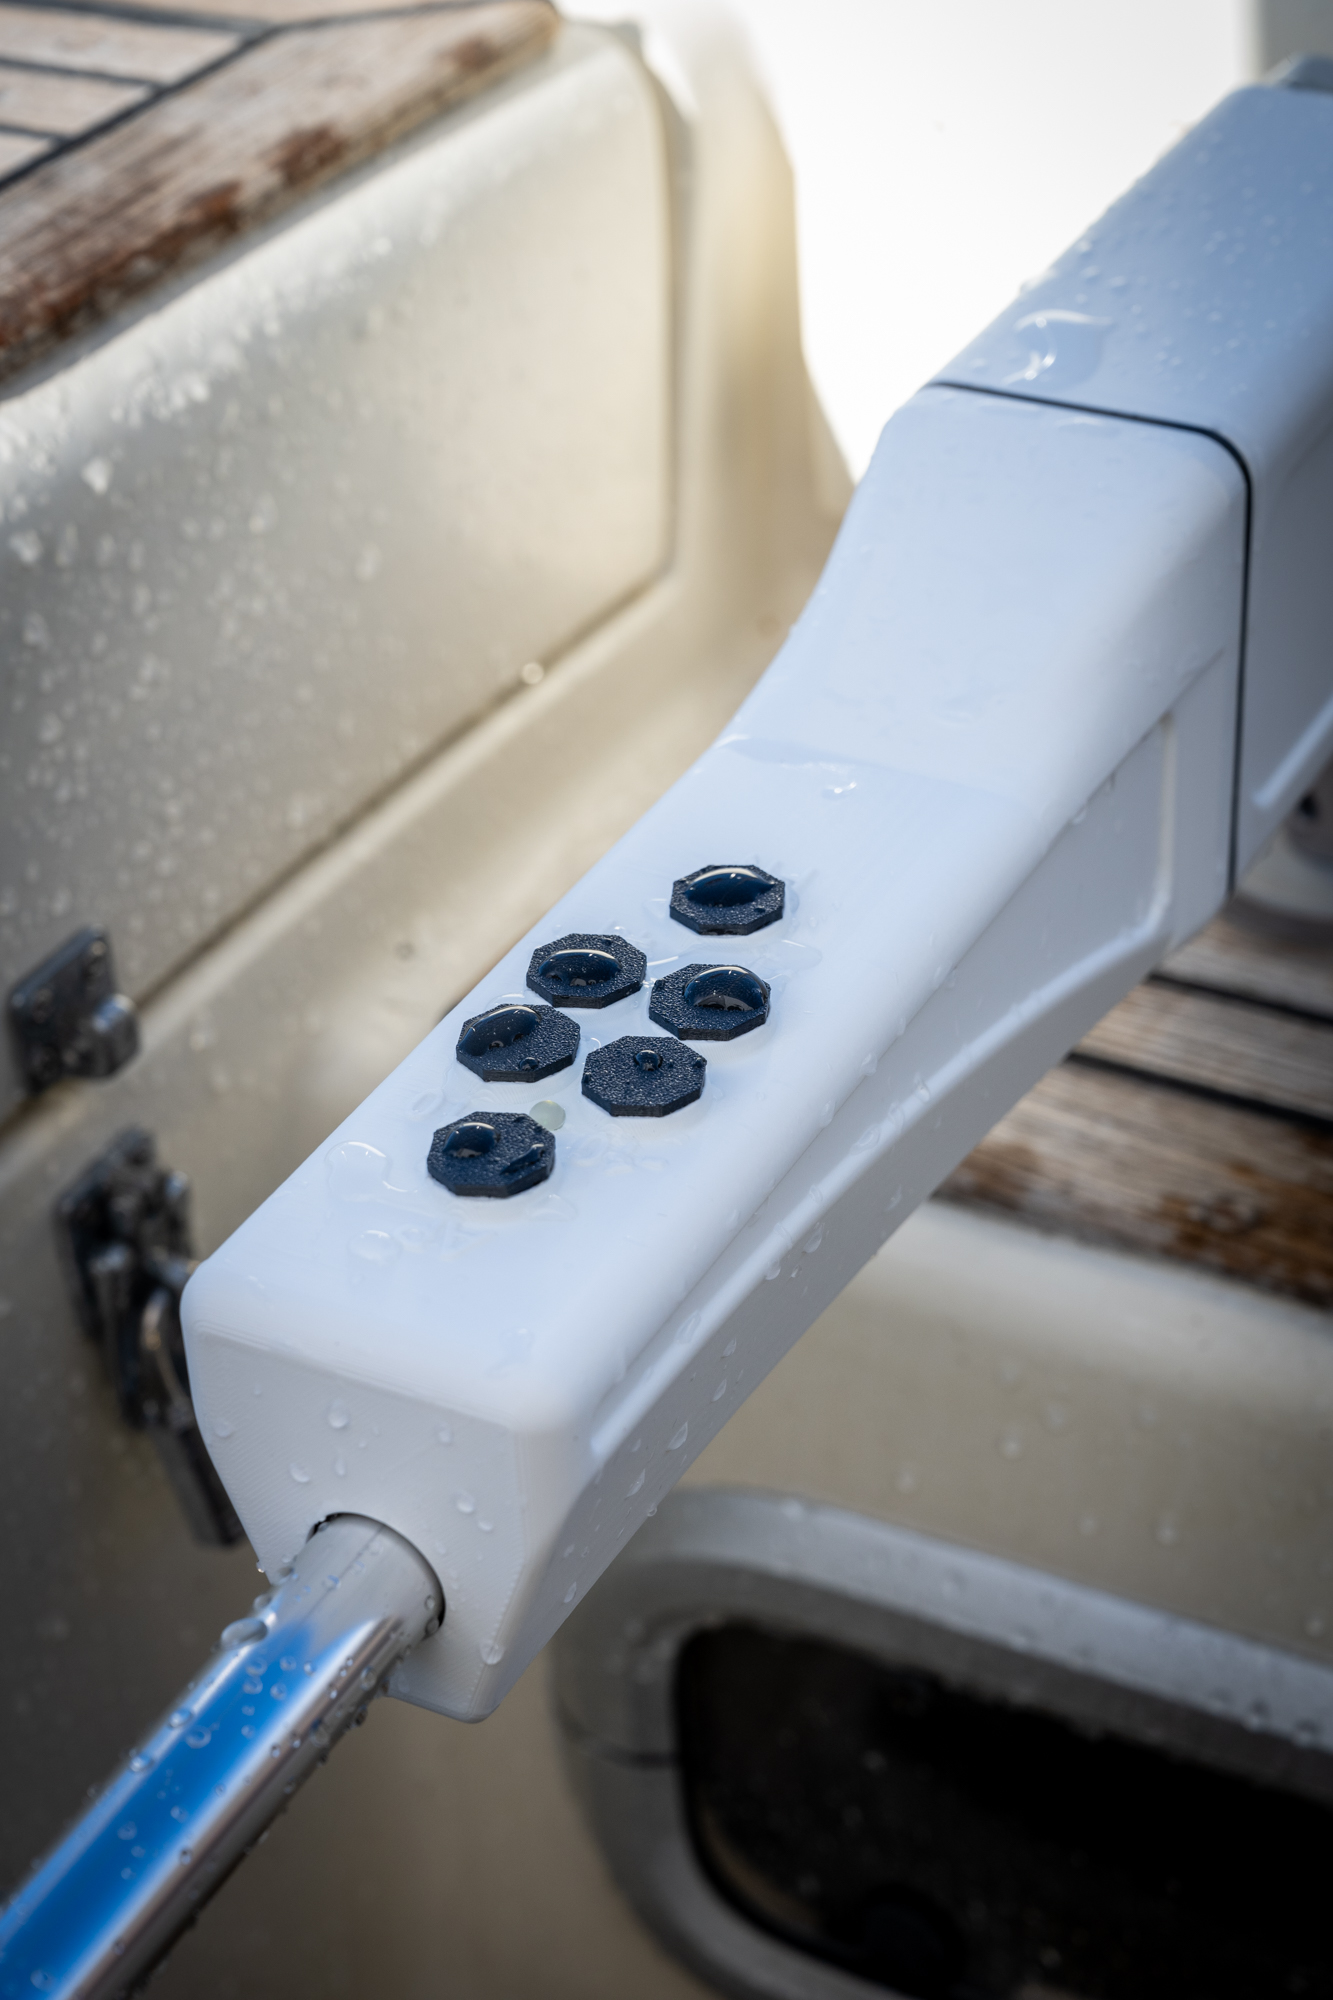
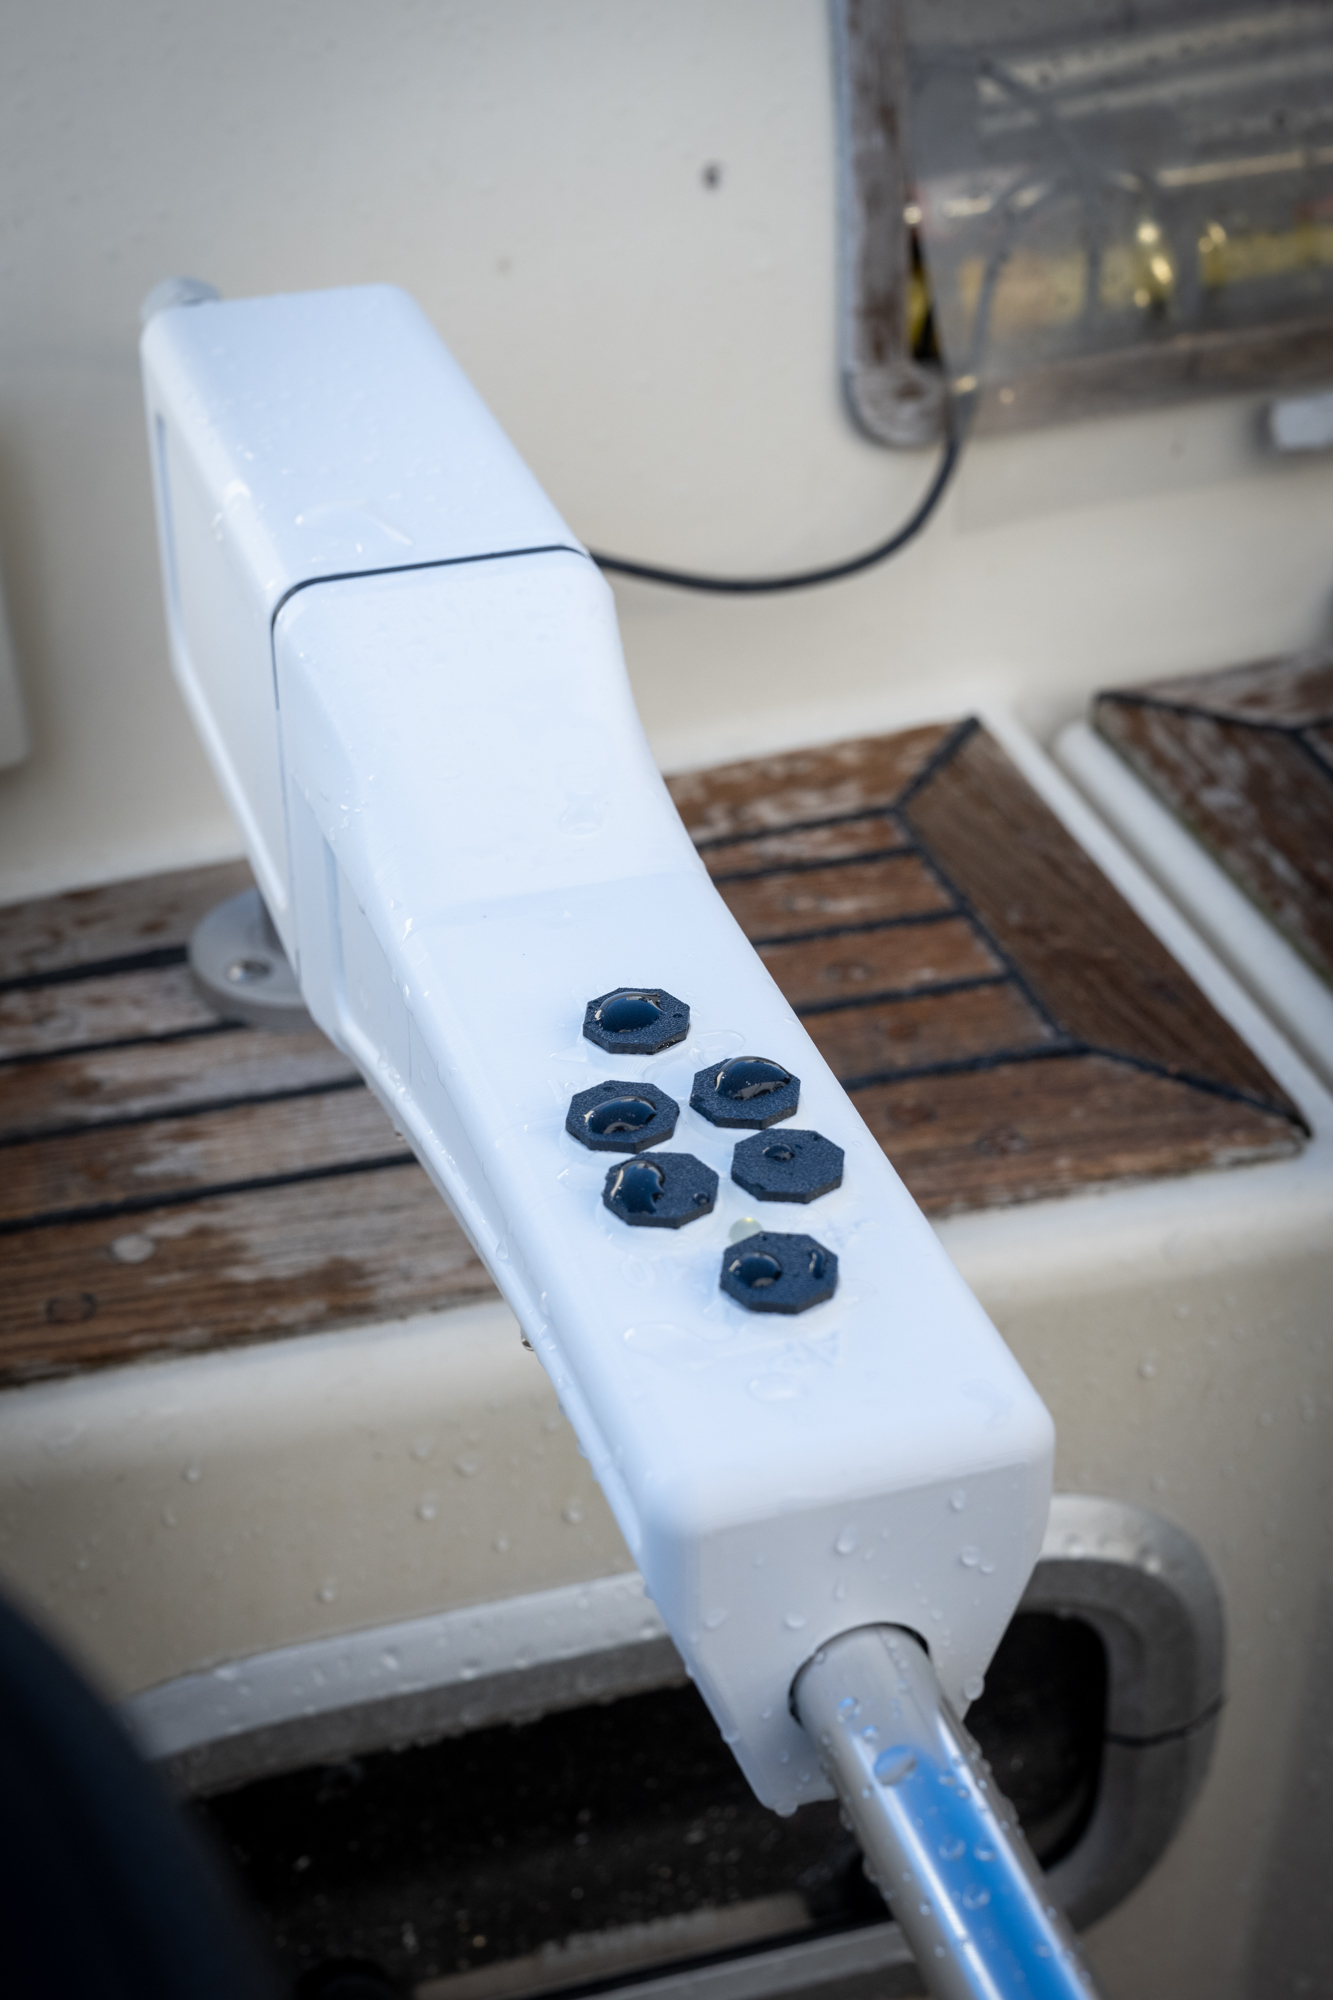
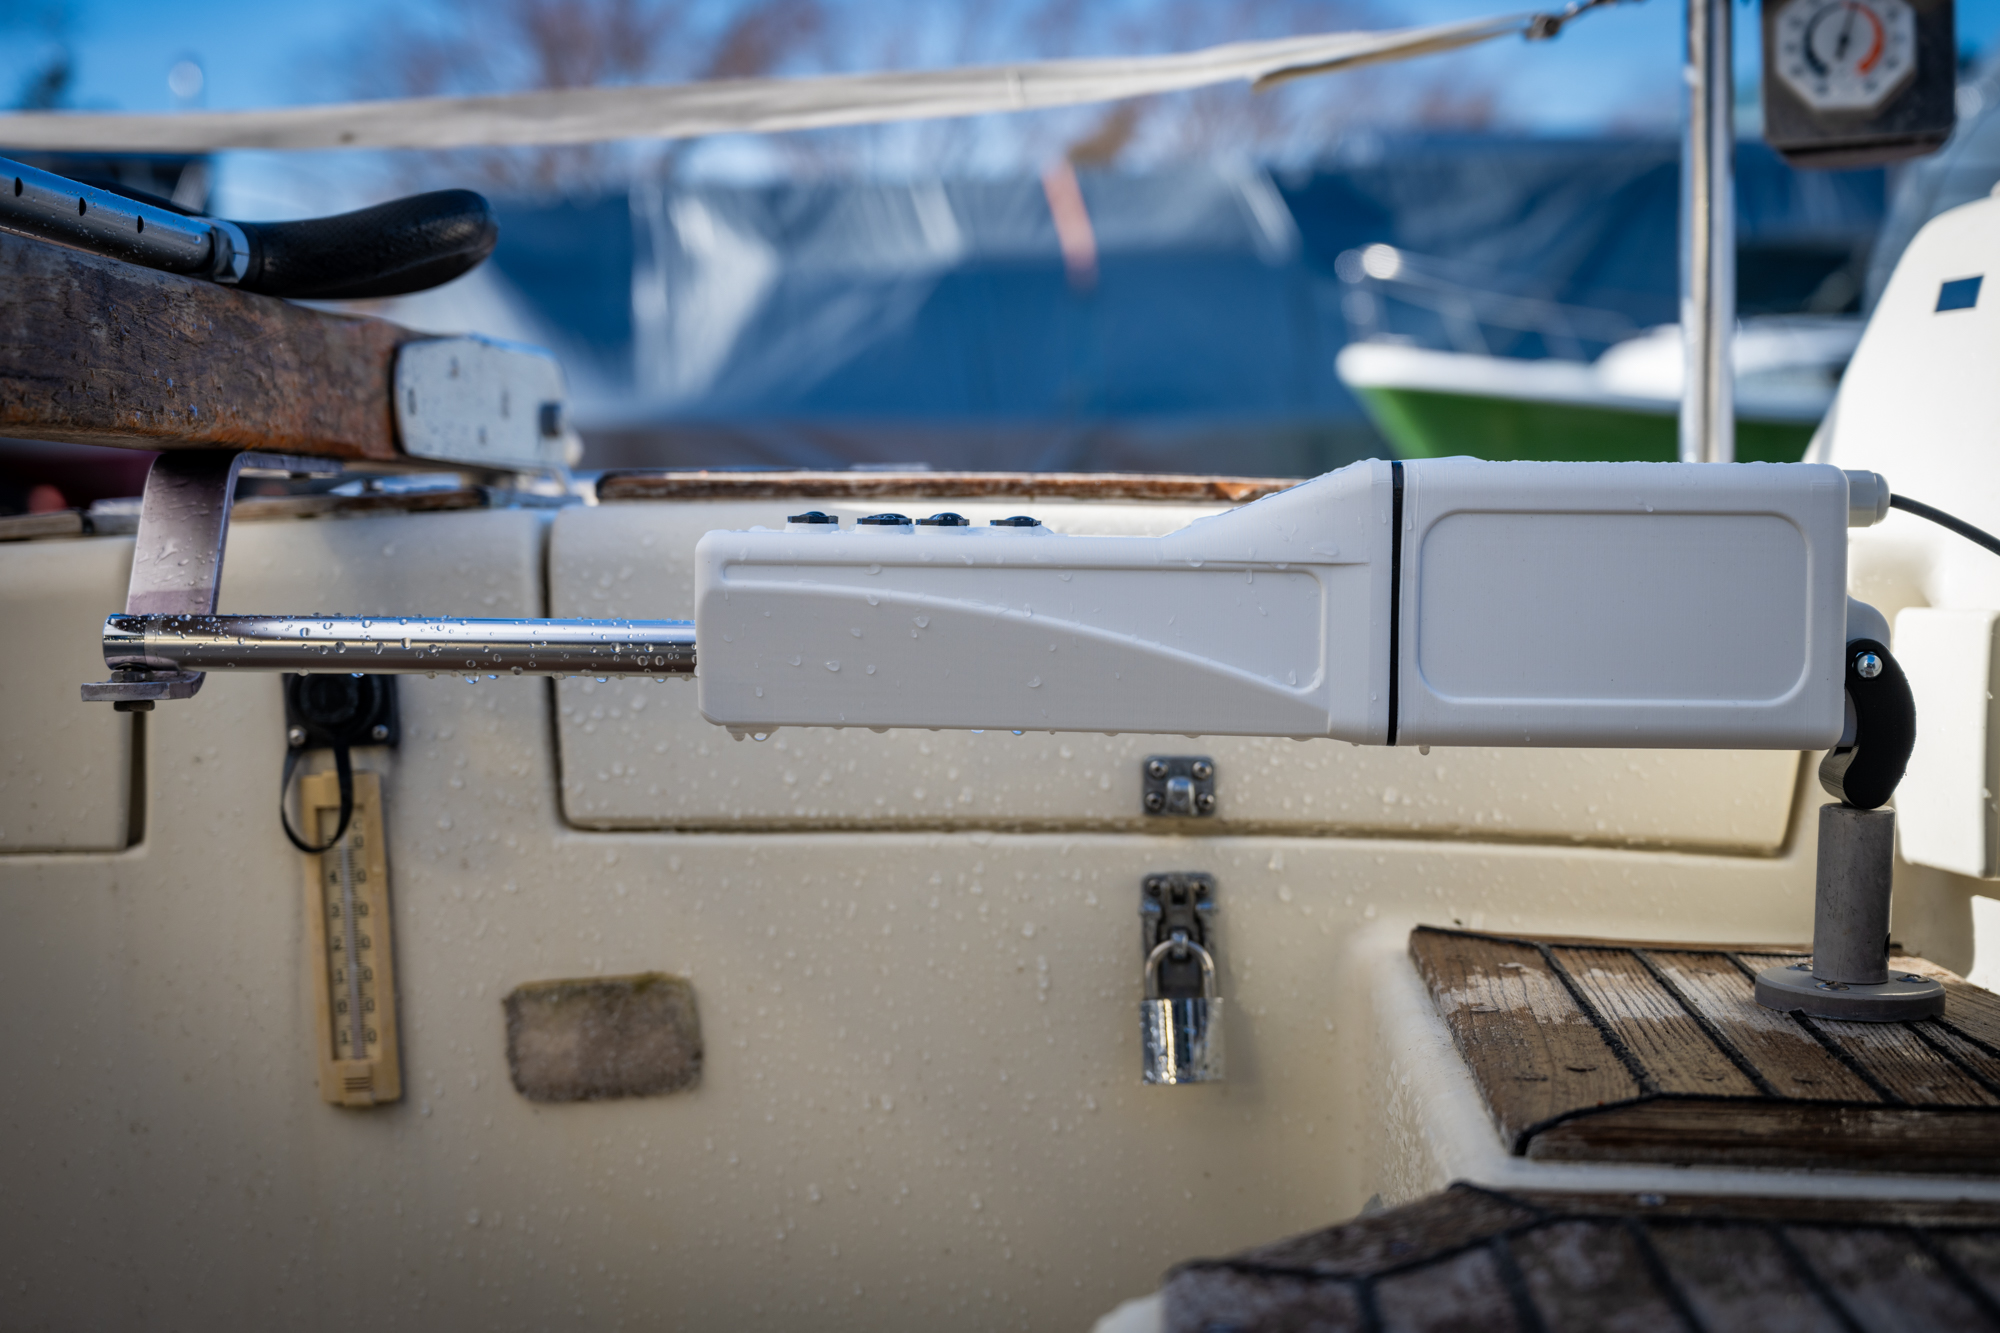
Loe lisaksPinnapilotti on kompaktne autopiloot, mis lahendab elektroonilisel kompassil põhinevate autopilootide probleemid. Paigaldus on lihtne: kinnita seade, ühenda 12-voldine pistik, valmis.
GNSS + sensorite ühendamine: satelliitpositsioneerimine ja IMU-andur, mis töötab igal laiuskraadil.
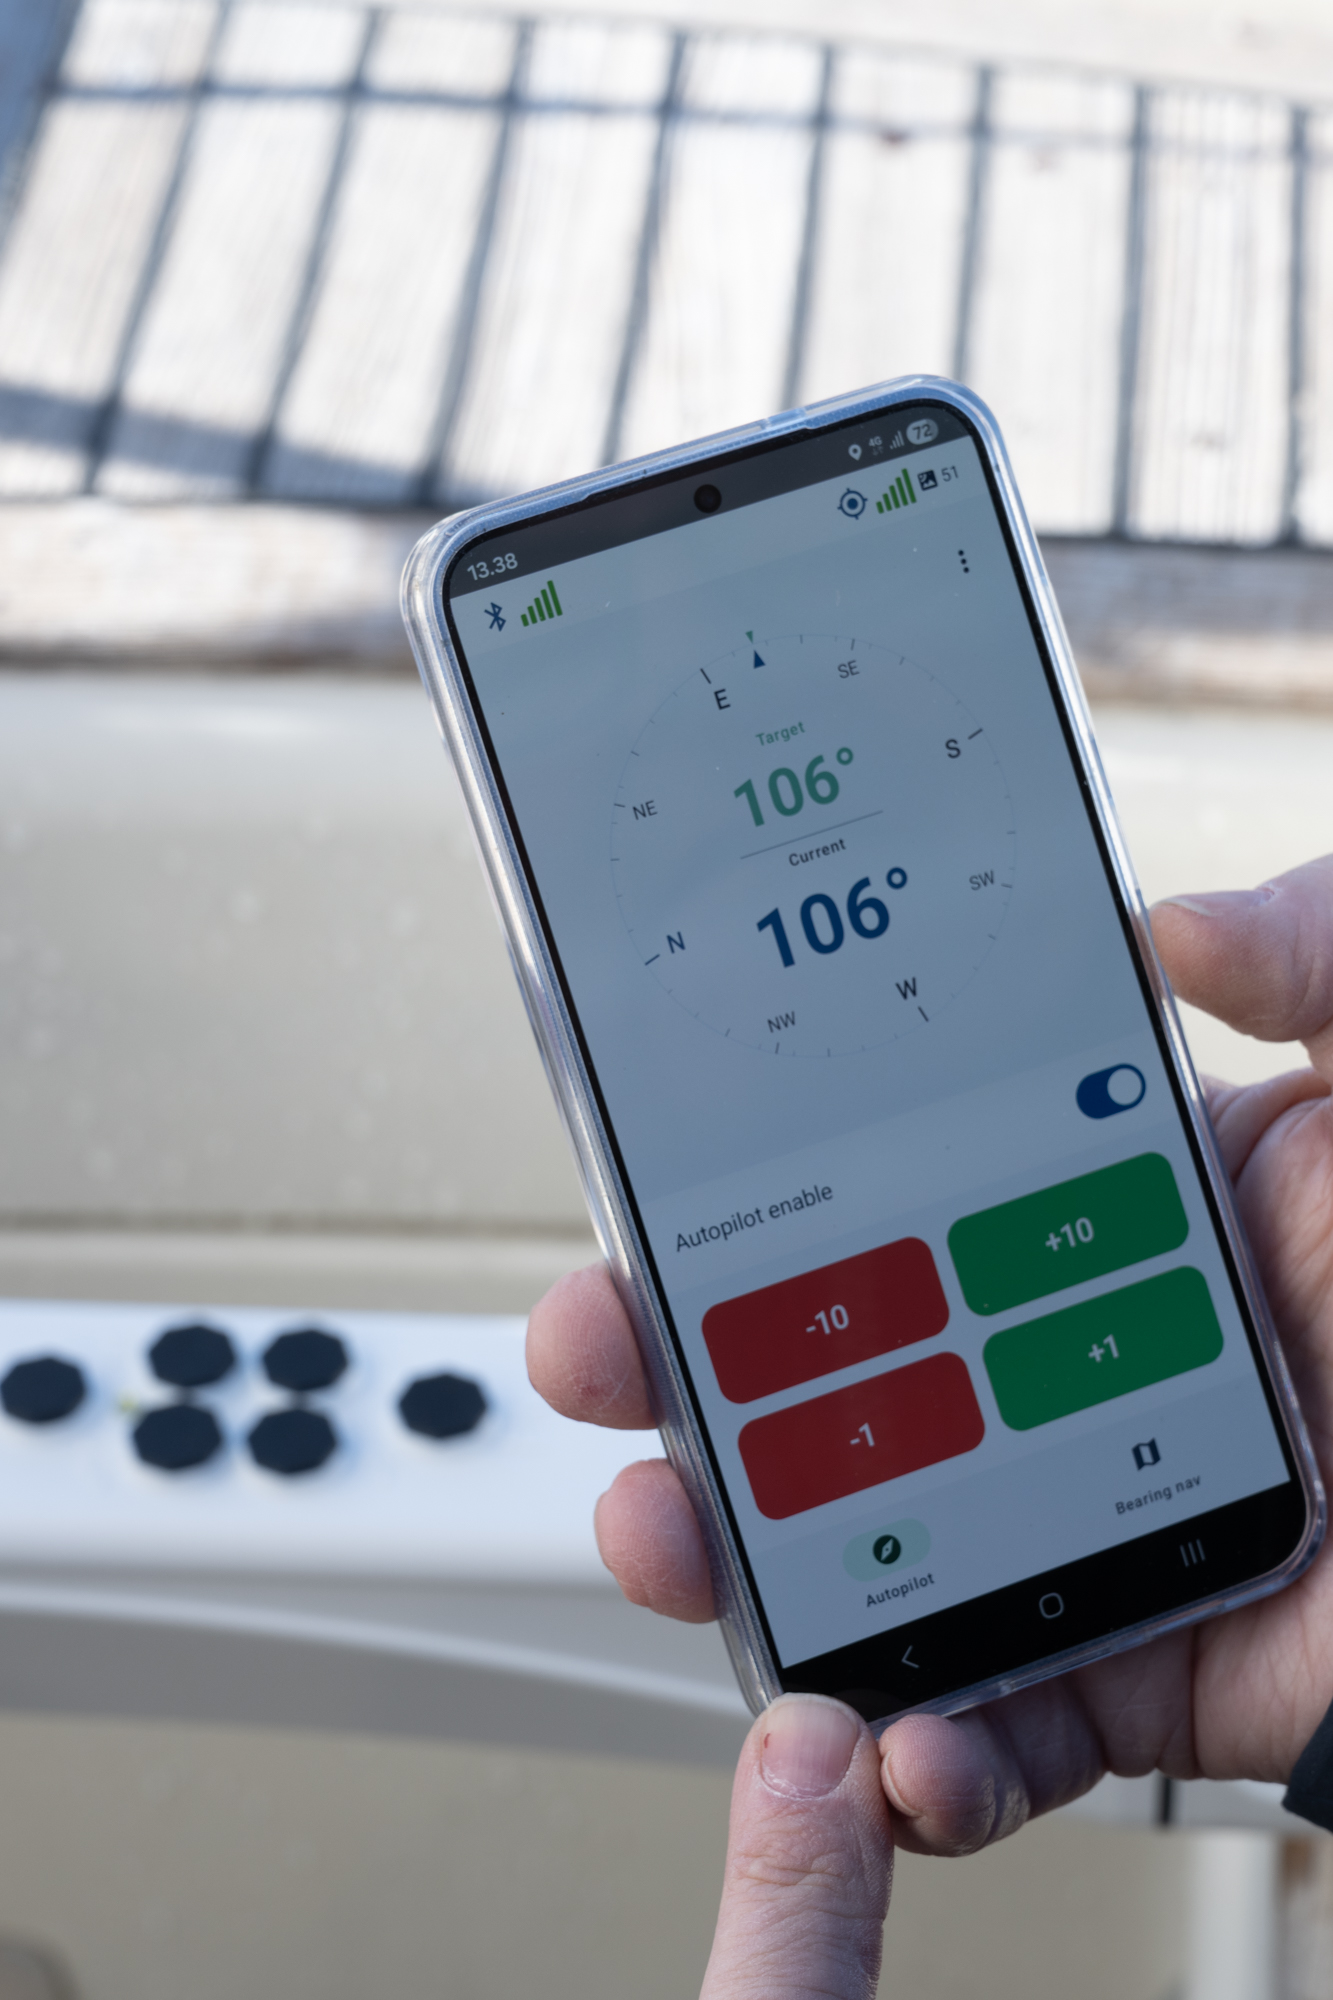
Android-rakendus: juhi kurssi telefonist või WearOS-nutikellast ja planeeri kaardil teekondi teekonnapunktidega.
iOS-i ja Apple Watchi tugi on tulekul.
Klientide filmitud – autopiloot töös
Tere, mina olen Riku
Olen tarkvarainsener Soomest Nokia linnast ja veetsin lapsepõlve Soome lahel purjetades. Kõik sai alguse sellest, kui isa roolipinnaautopiloot kaotas jälle kursi — paljudele purjetajatele tuttav probleem, mille põhjustab elektrooniline kompass, mida lähedal olevad magnetväljad kergesti häirivad.
Turul ei olnud piisavalt kaasaegset ja konkurentsivõimelist lahendust, seega hakkasin ise ehitama. Toote edasiarendamiseks asutasin 2026. aasta veebruaris RH-Craft Oy.
Kaasaegne tehnoloogia, lihtne kasutada
Autopiloot määrab kursi, ühendades GNSS-satelliitpositsioneerimise IMU-inertsianduriga. Sensorite ühendamine vähendab kursimüra tuntavalt võrreldes ainult GPS-iga — ja elektroonilise kompassi häiringutega ei pea enam leppima.
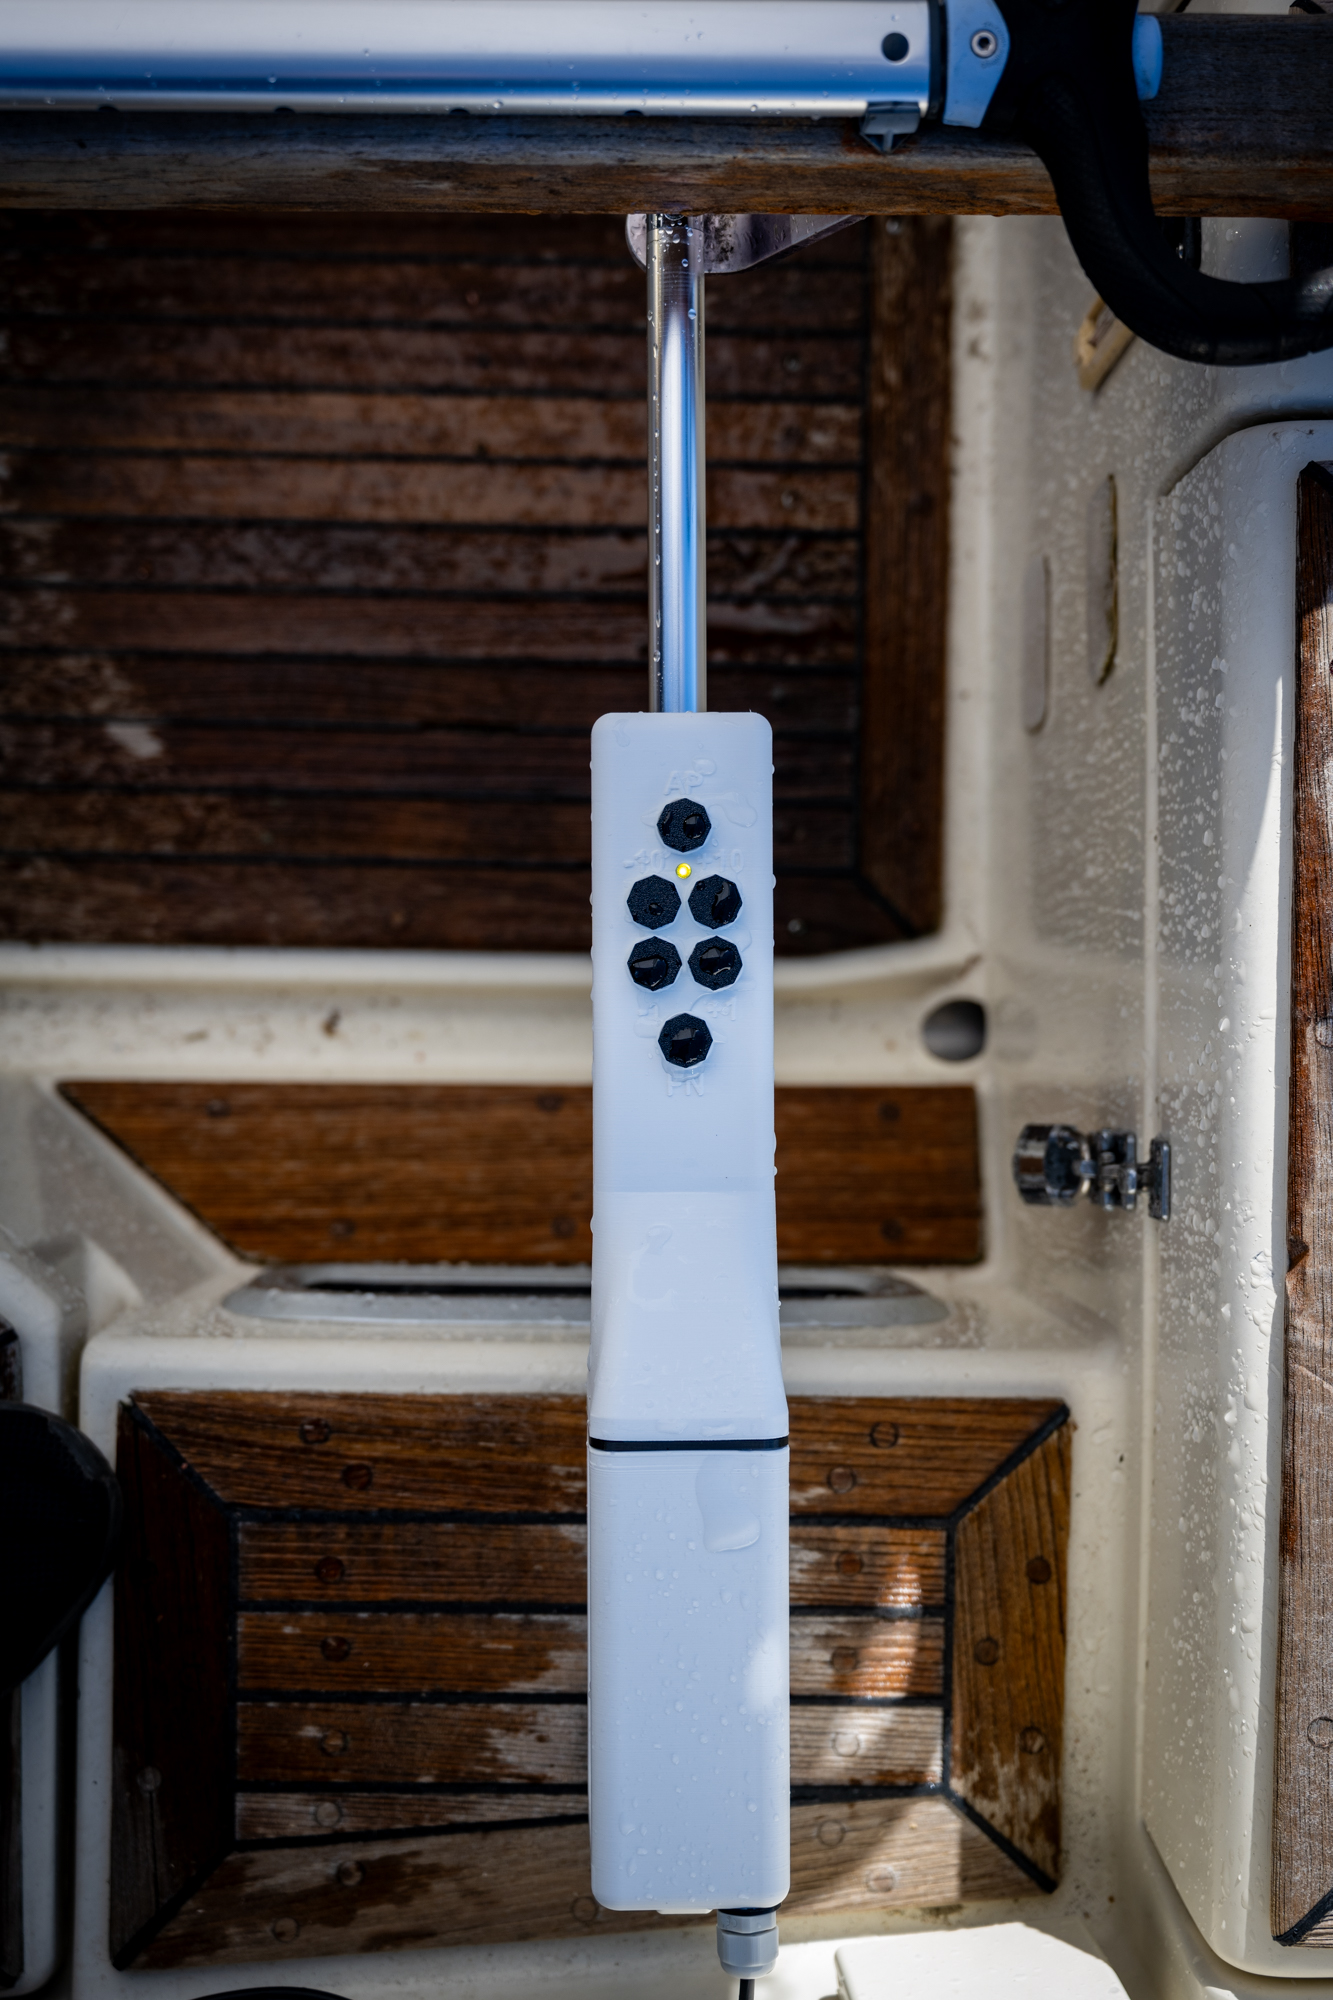
Juhi seda kuue füüsilise nupuga, Androidi rakendusest või WearOS-nutikellast. Vali endale sobiv — või kasuta kõiki. Autopiloot ei kogu ega saada sinu asukohaandmeid kuhugi.
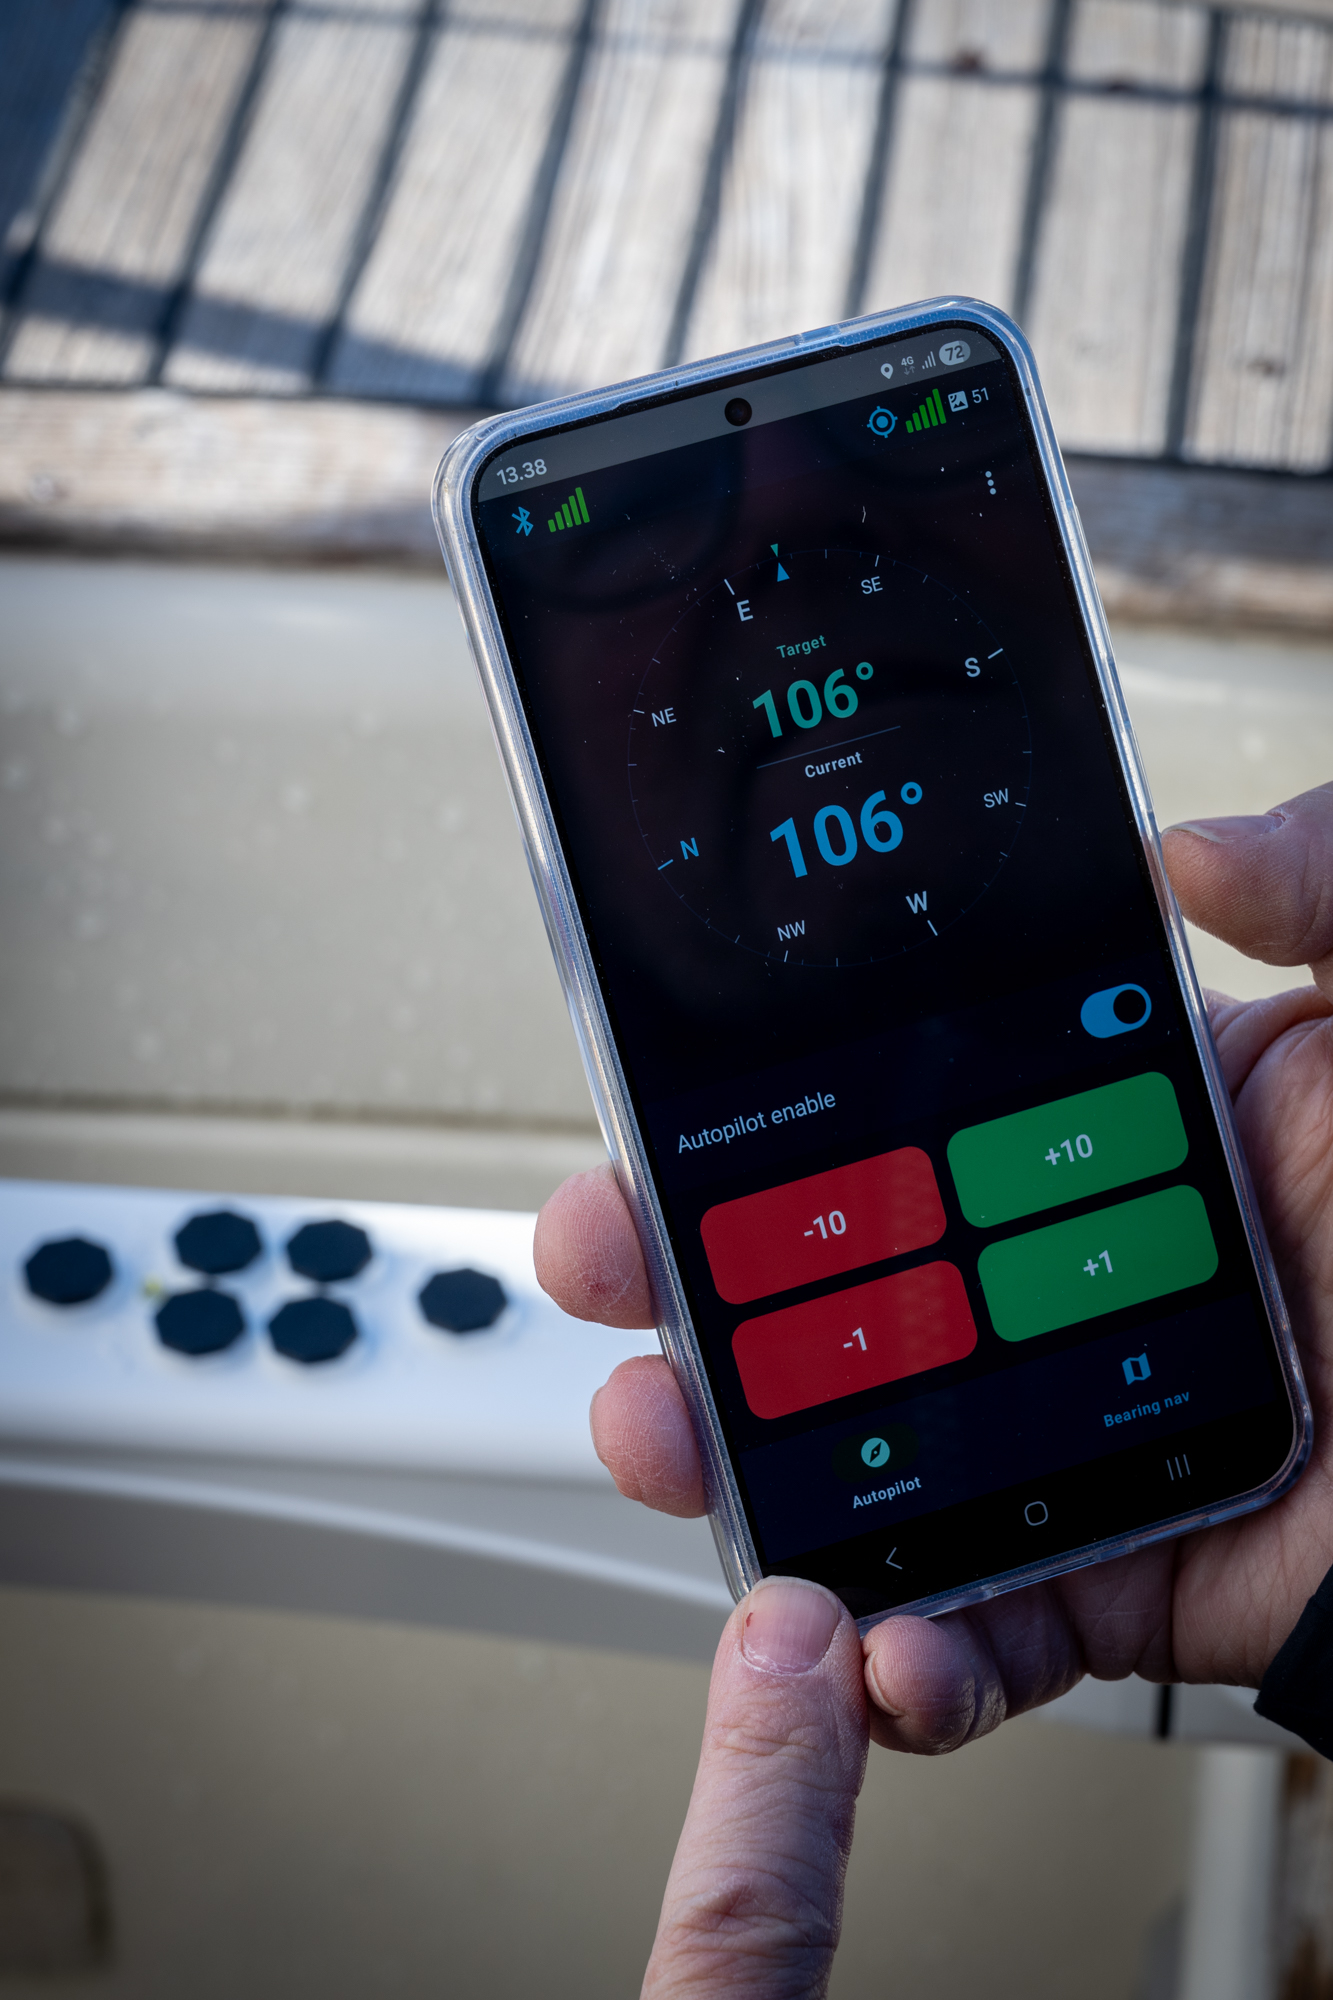
Android-rakendus
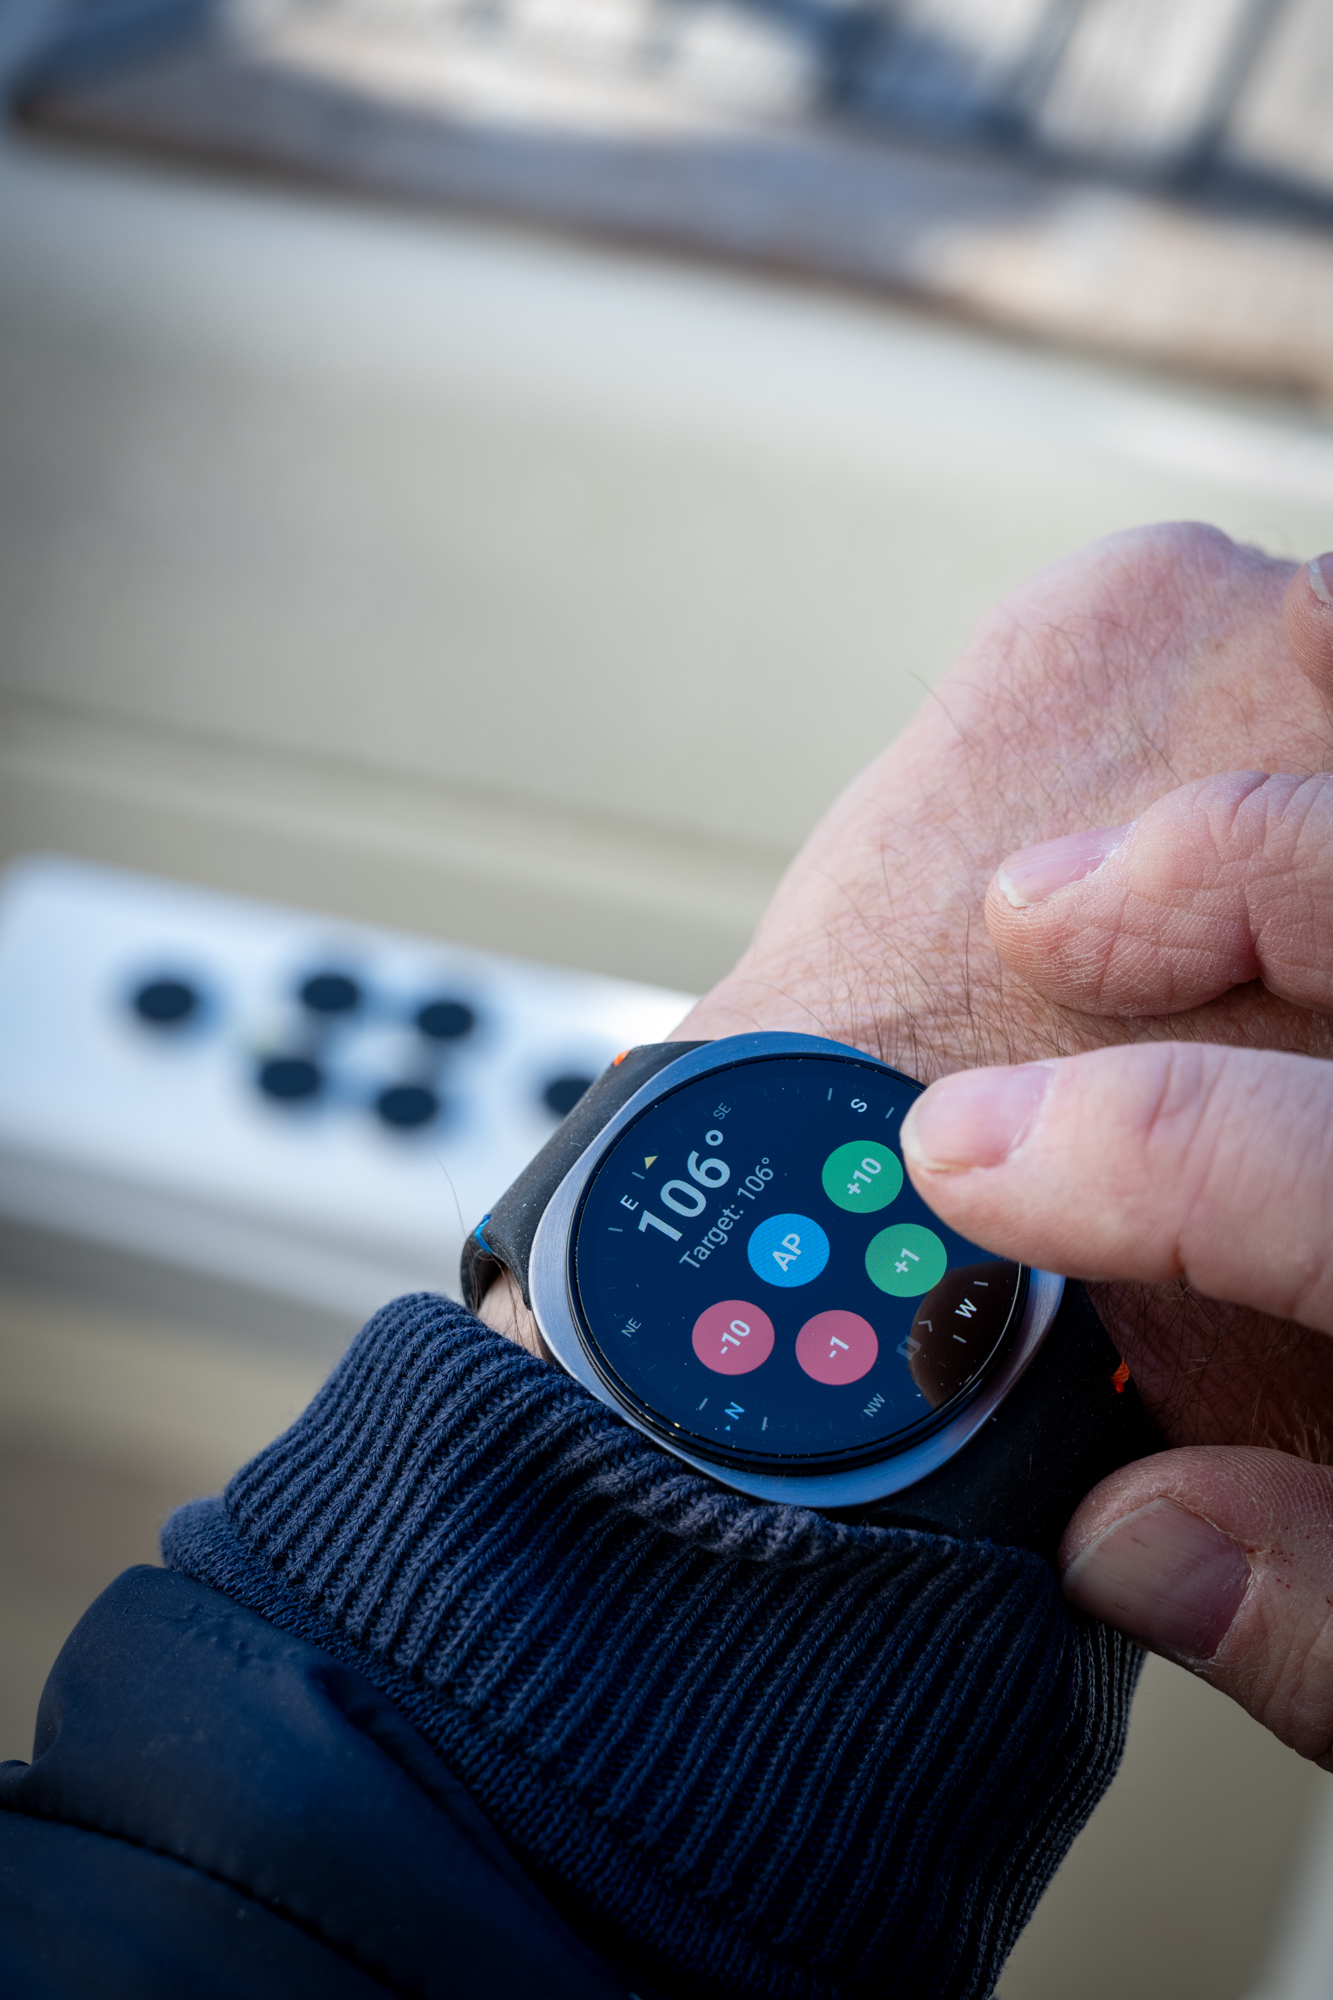
WearOS-nutikell
Teekonnapunktidega navigeerimine: planeeri Androidi rakenduses teekond, asetades kaardile teekonnapunktid. Autopiloot järgib teekonda automaatselt punktist punkti ja hoiab paadi kursil. Nutikella kaardivaade võimaldab purjetamist reaalajas jälgida — teekonnapunkte lisatakse ja hallatakse telefonirakenduses.
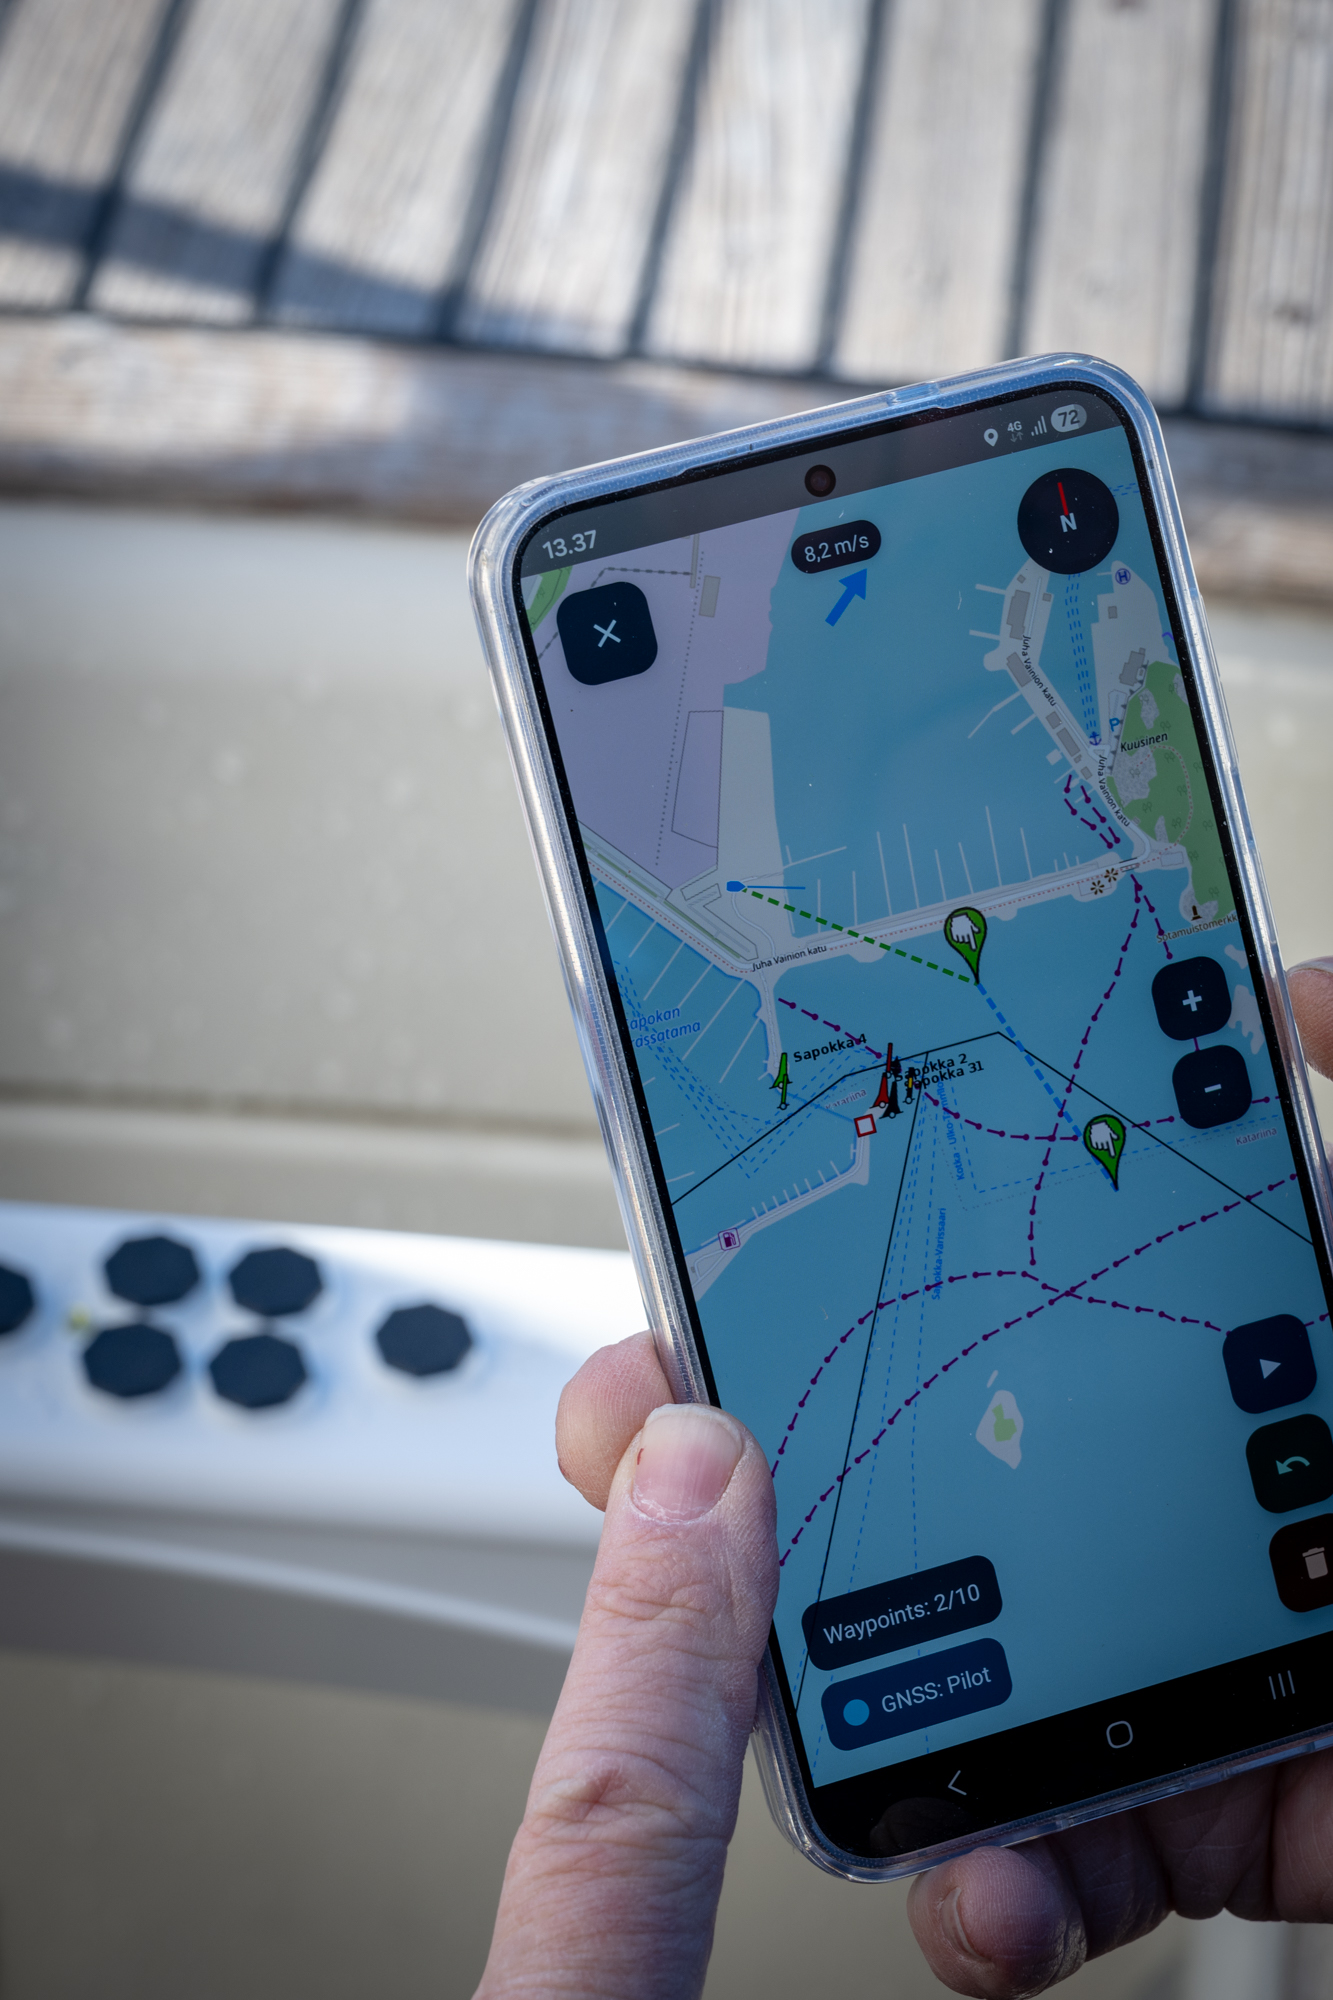
Teekonnapunktid Androidi rakenduses
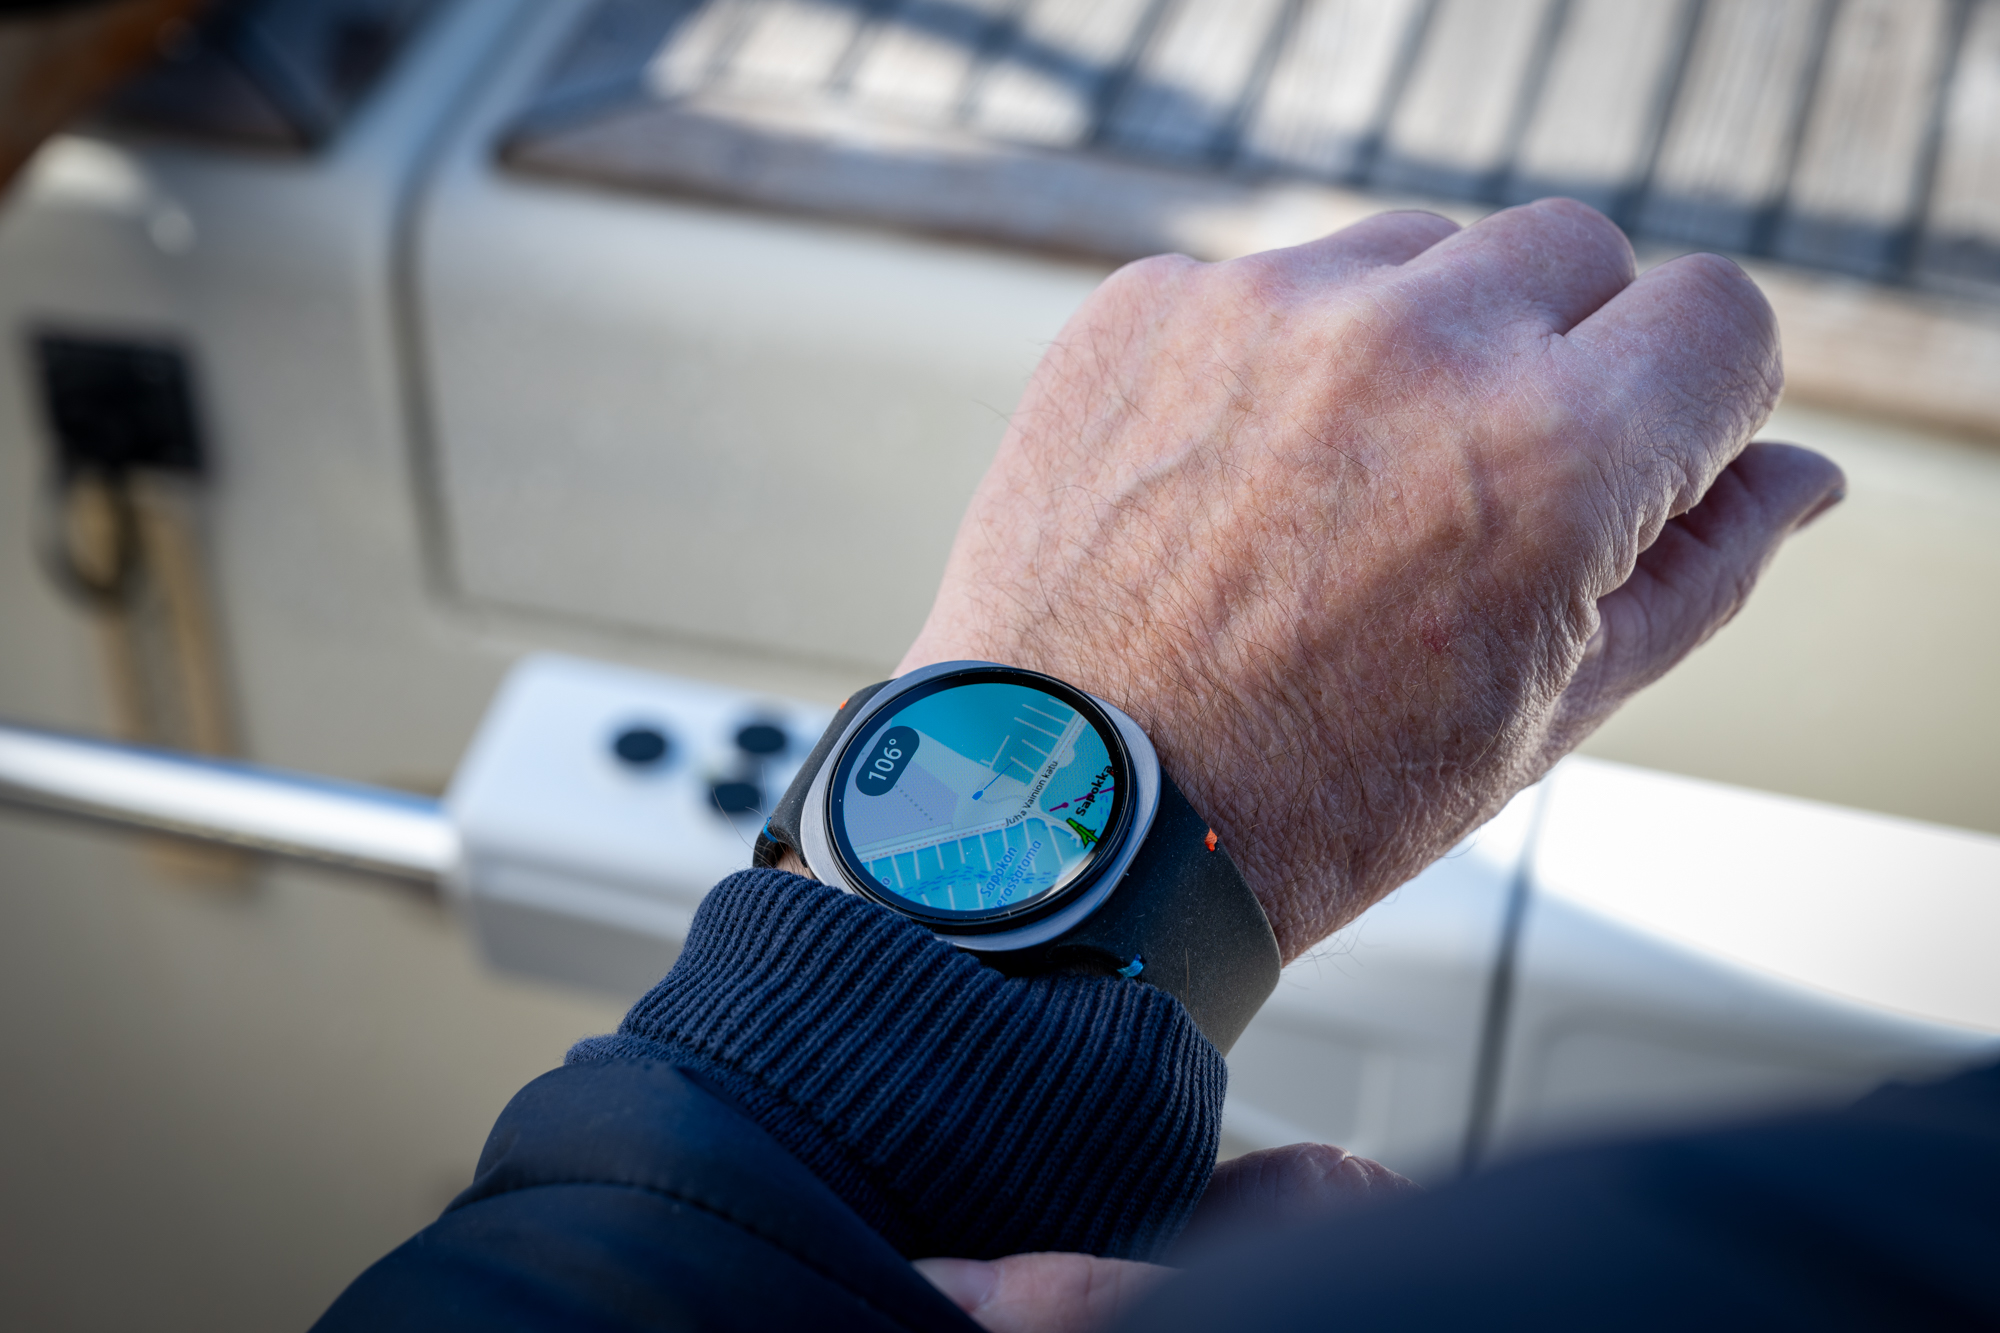
Kaardivaade nutikellas
Hea teada: kuna kurss määratakse satelliitide ja inertsianduri, mitte elektroonilise kompassi järgi, on käivitamiseks vaja hetkeks liikumist (umbes 2-sõlmene algkiirus) — pärast seda võib paat kiirust tublisti vähendada.
Aga GNSS-häired? Autopilooti on 2025. ja 2026. aasta purjetamishooajal katsetatud üle kogu Soome lahe, kasutusel on olnud üle tosina seadme, ja GNSS-häired ei ole katsetustel probleemiks osutunud. Kuna seade paigaldatakse madalale, veepiiri lähedale, on selle raadiohorisont lühike — see piirab kaugemate segamis- ja pettesignaalide ulatust võrreldes kõrgemale paigaldatud vastuvõtjaga. Samuti kasutab seade kaasaegset mitmekanalilist GNSS-vastuvõtjat, mis toetab mitut satelliidisüsteemi. Sellegipoolest ei ole autopiloot GNSS-i segamise ega pettesignaalide vastu immuunne ning vastutus navigeerimise eest lasub alati kaptenil — merel tasub olukorral alati silm peal hoida.
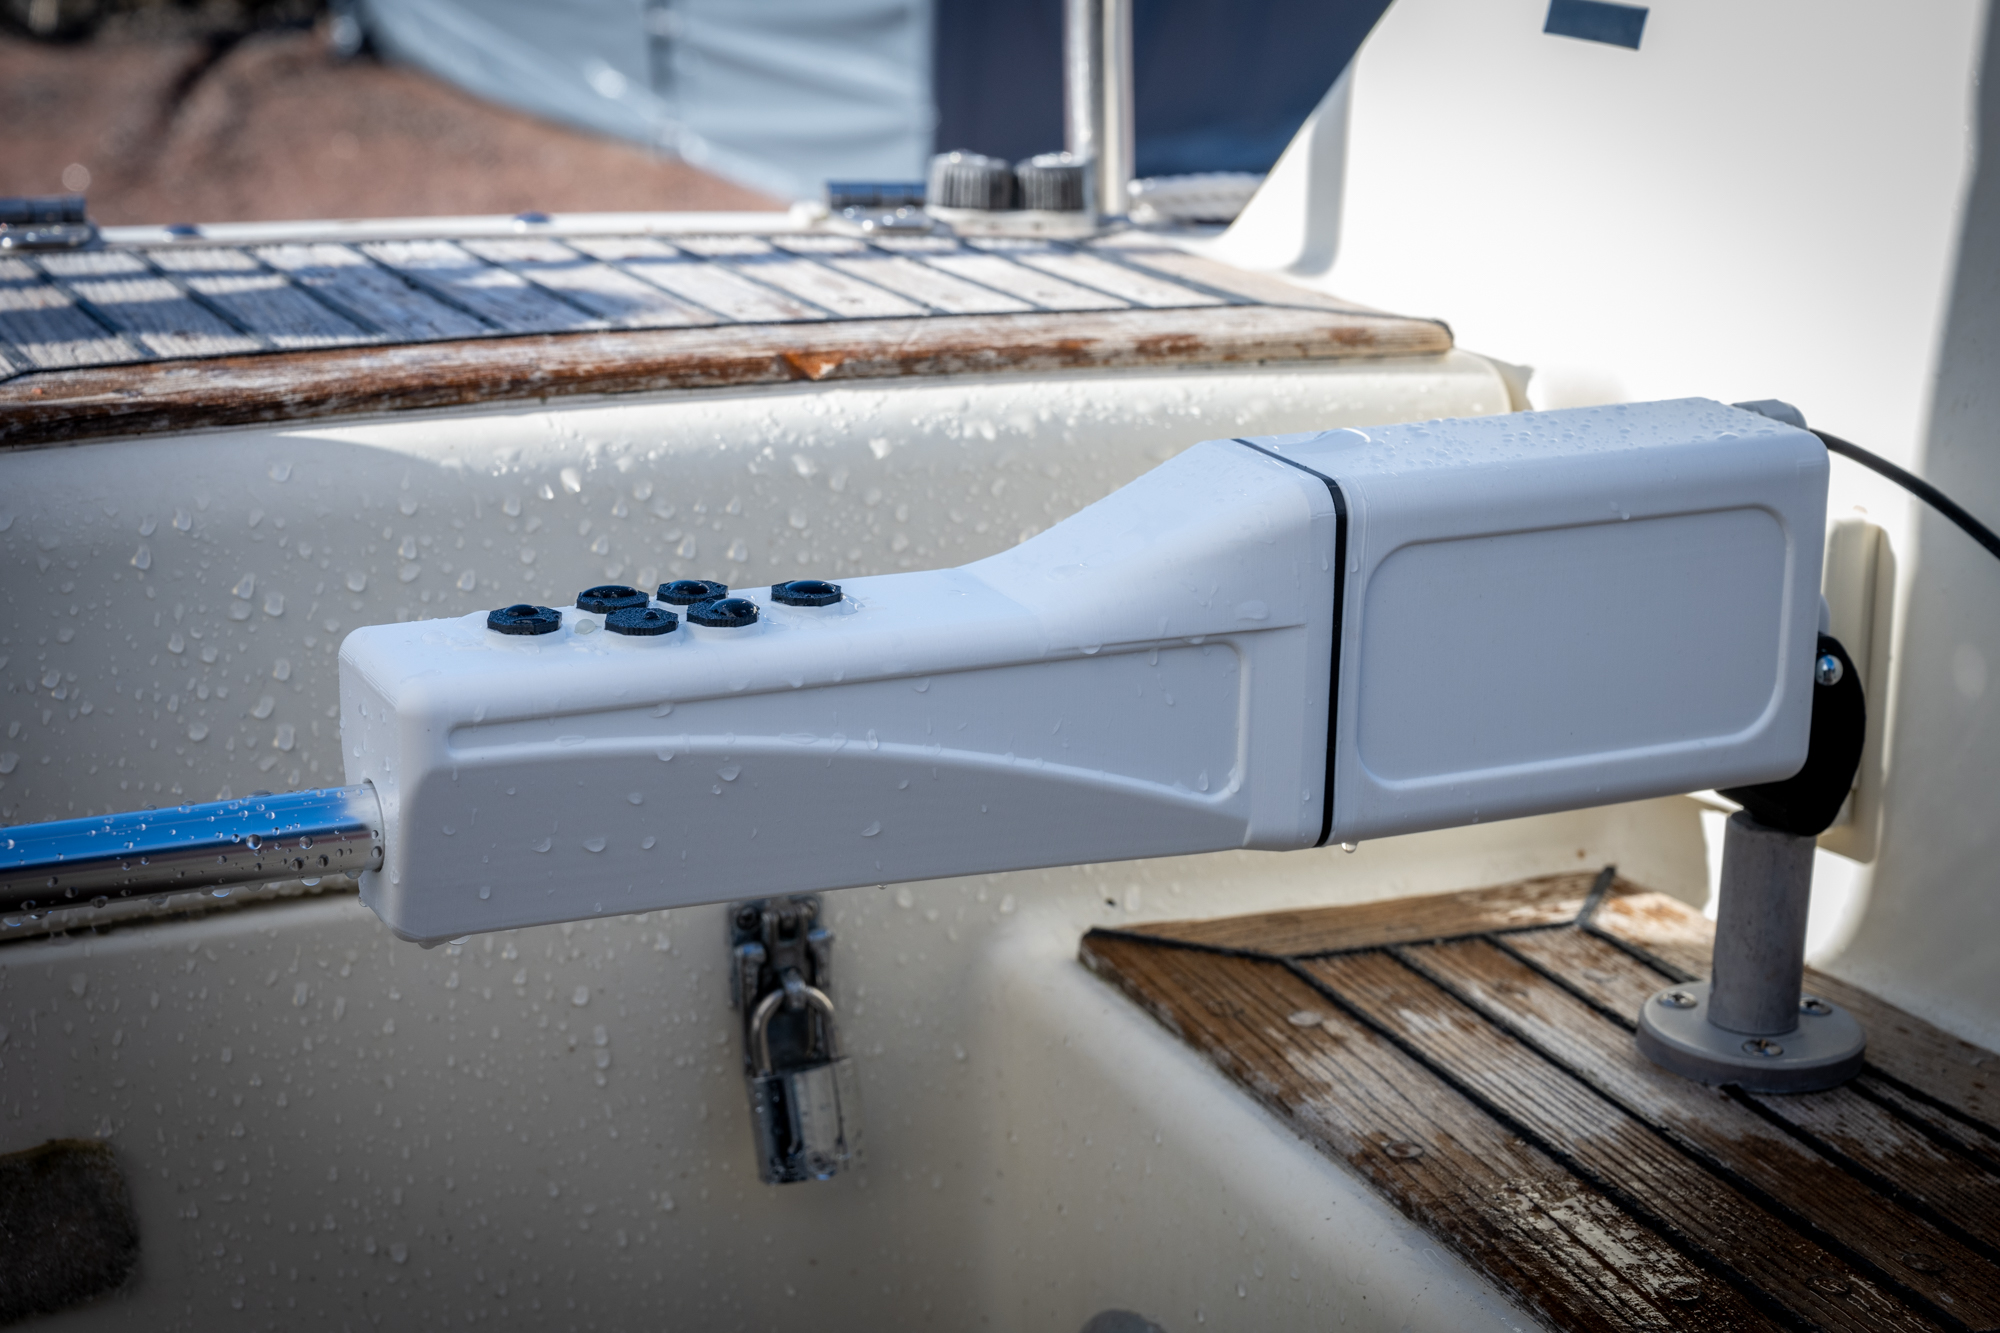
Kaasaegne tehnoloogia
Satelliitpositsioneerimine ja IMU-andur. Elektroonilise kompassi kalibreerimist pole vaja. Töötab põhjalaiustel sama hästi kui lõunas.
Täiesti juhtmevaba Bluetooth-ühendus. Juhi autopilooti Android-telefonist või nutikellast igalt poolt paadis.
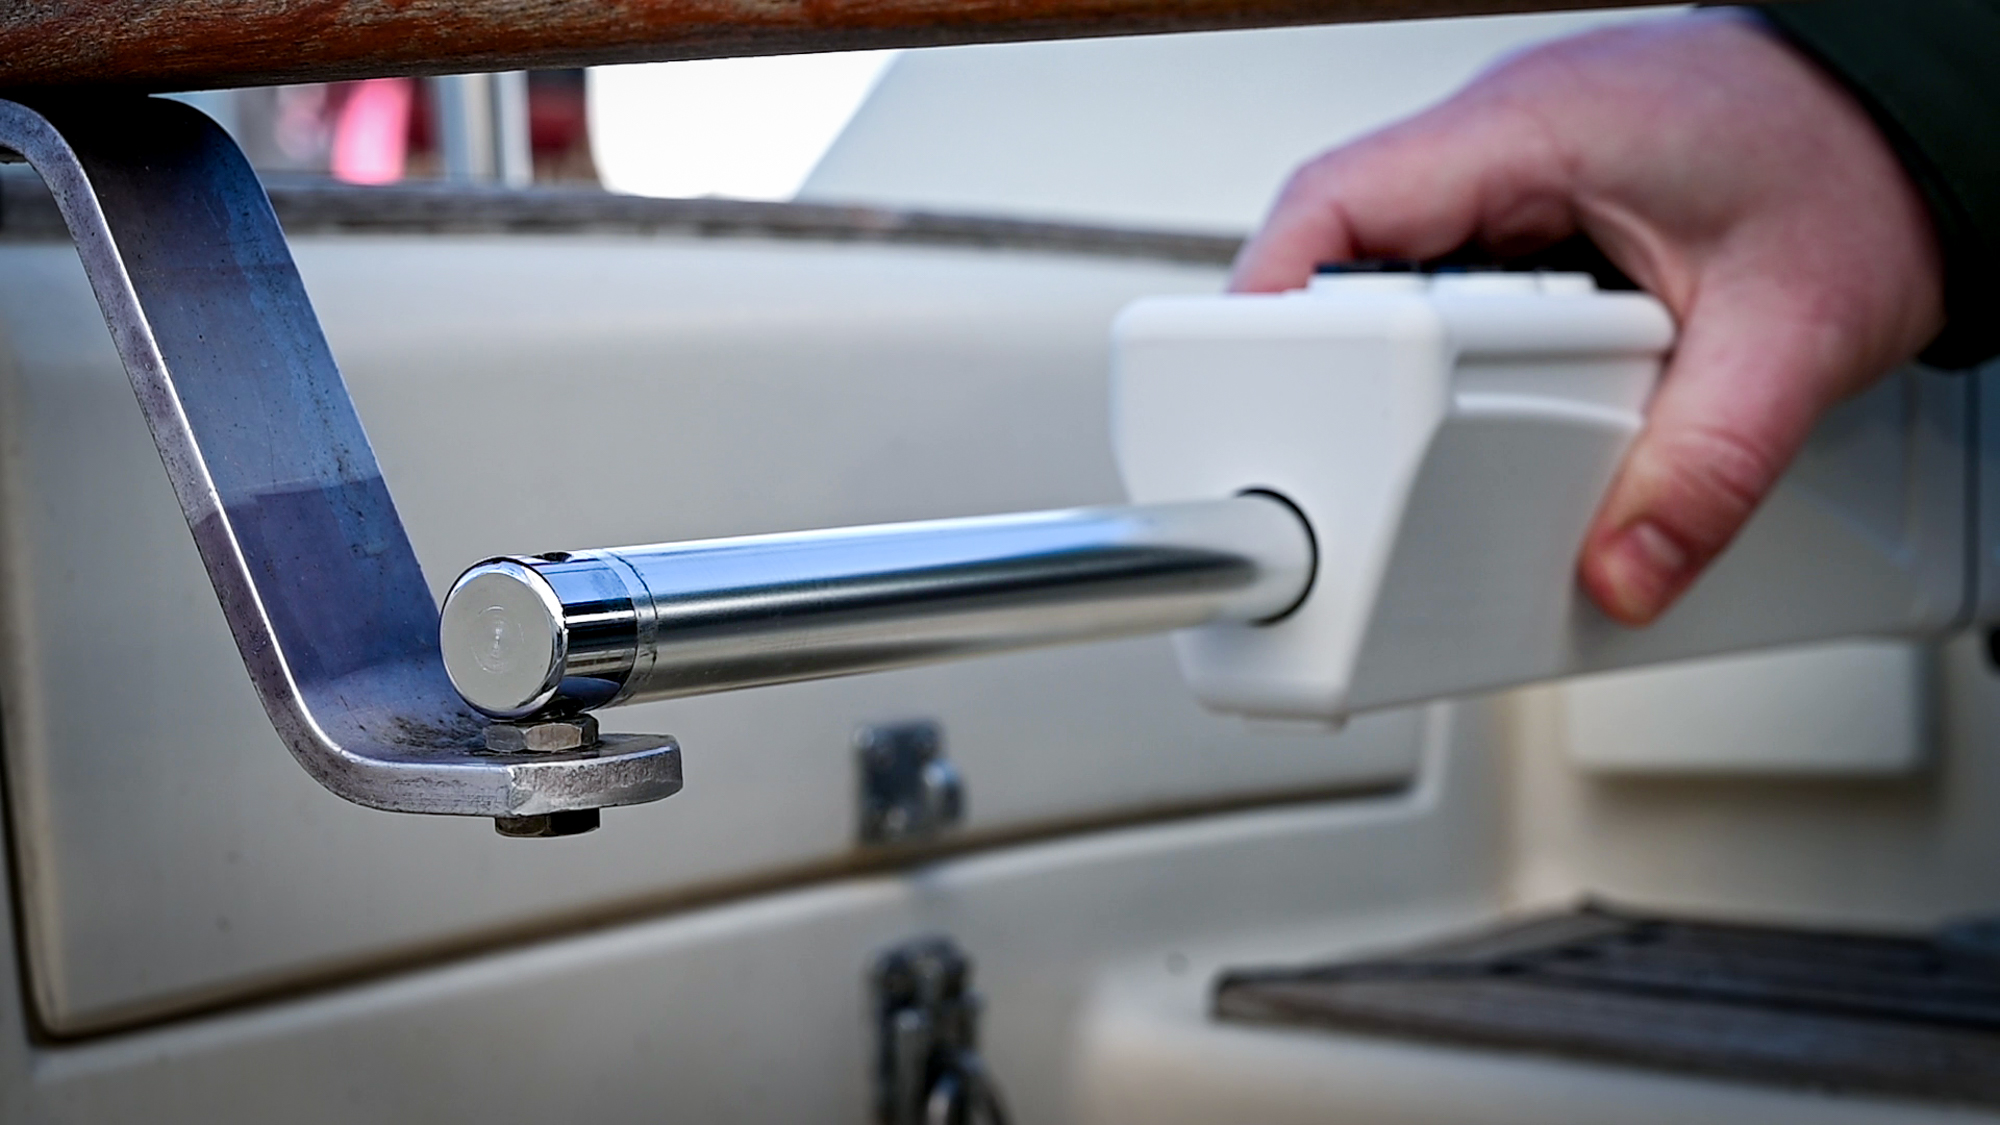
Sobib levinuimate autopiloodi kinnitustega. Vanalt autopiloodilt üleminek on kiire ja lihtne.
Juhtmevabad püsivaravärskendused (OTA) toovad uued funktsioonid otse seadmesse ilma hoolduseta.
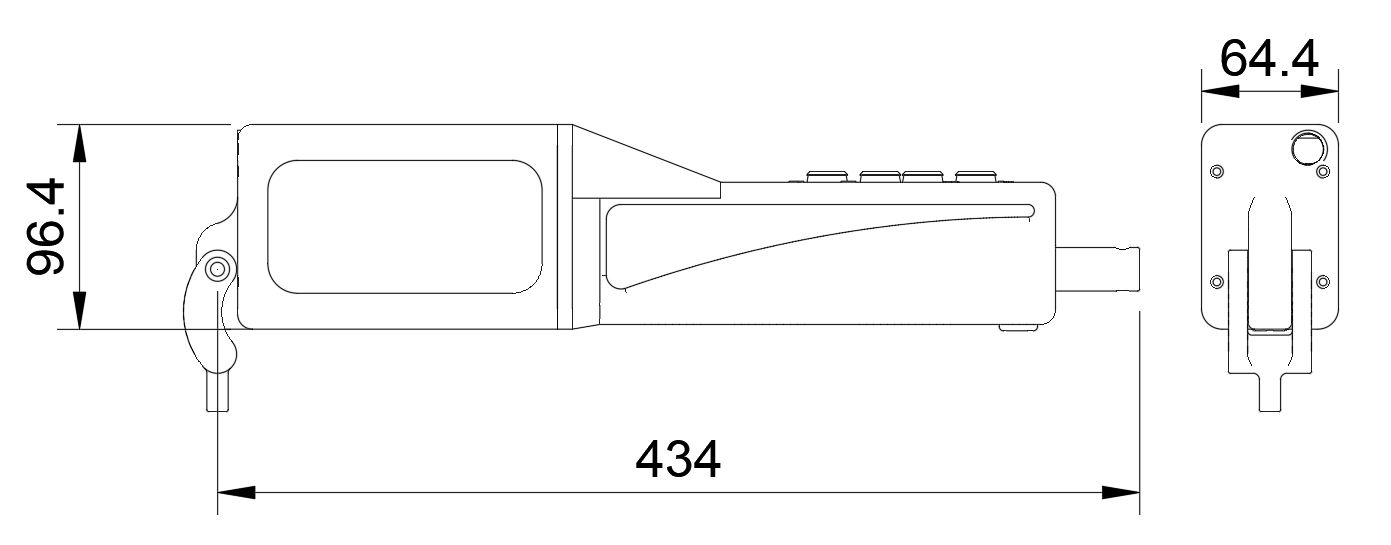
Spetsifikatsioonid
Märkus: tehnilised andmed võivad tootearenduse käigus muutuda.
Anna oma huvist teada ja me teatame, kui Pinnapilotti on ostmiseks saadaval.